什么是空间句法?
由伦敦大学学院的比尔·希列尔和朱利安·汉森发展出的一套理论和指标,把街道与空间的布局和人的移动联系起来,最常用的指标是整合度和选择度。
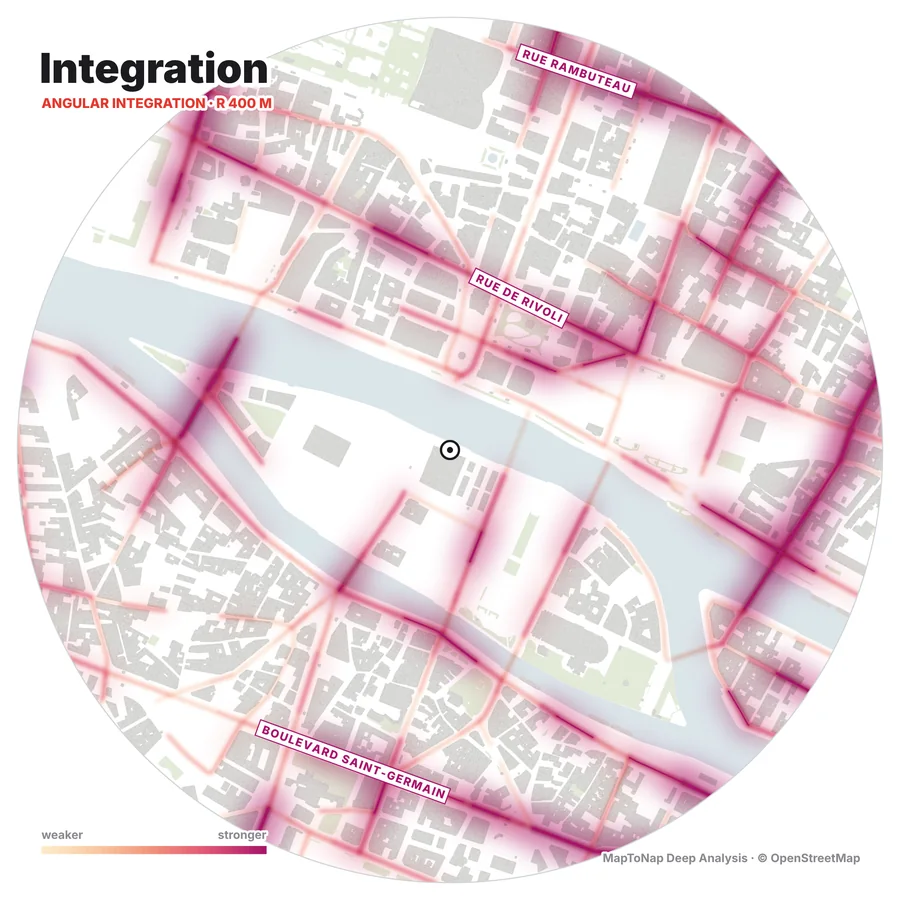
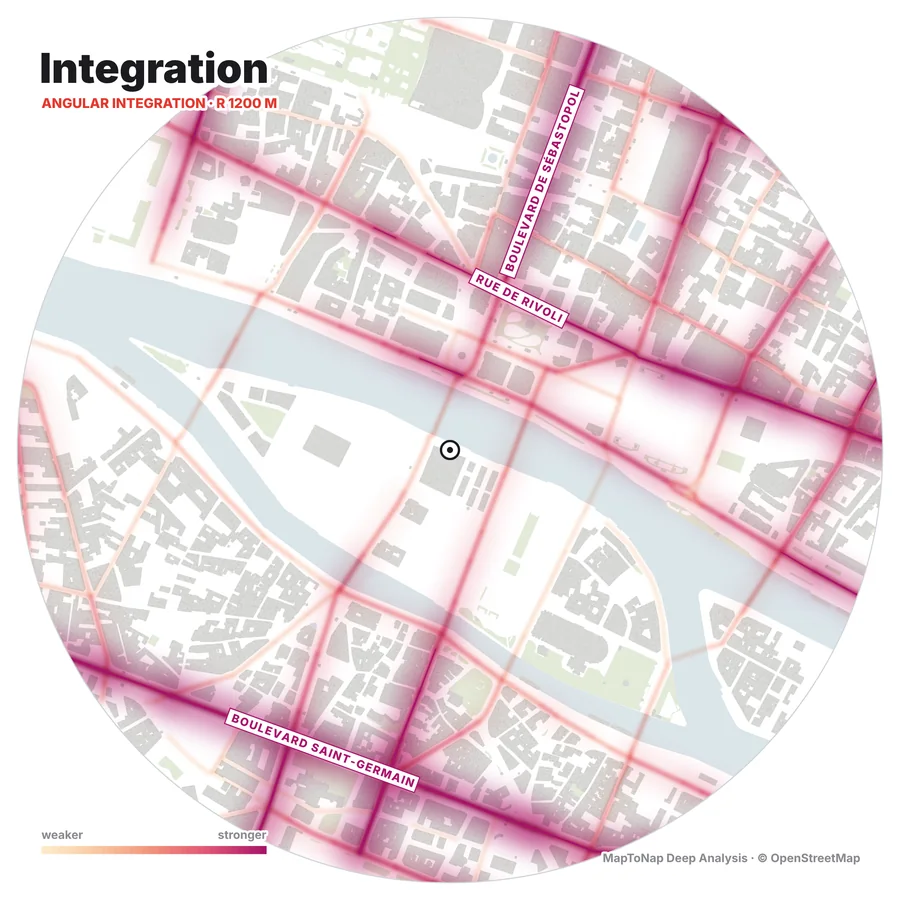
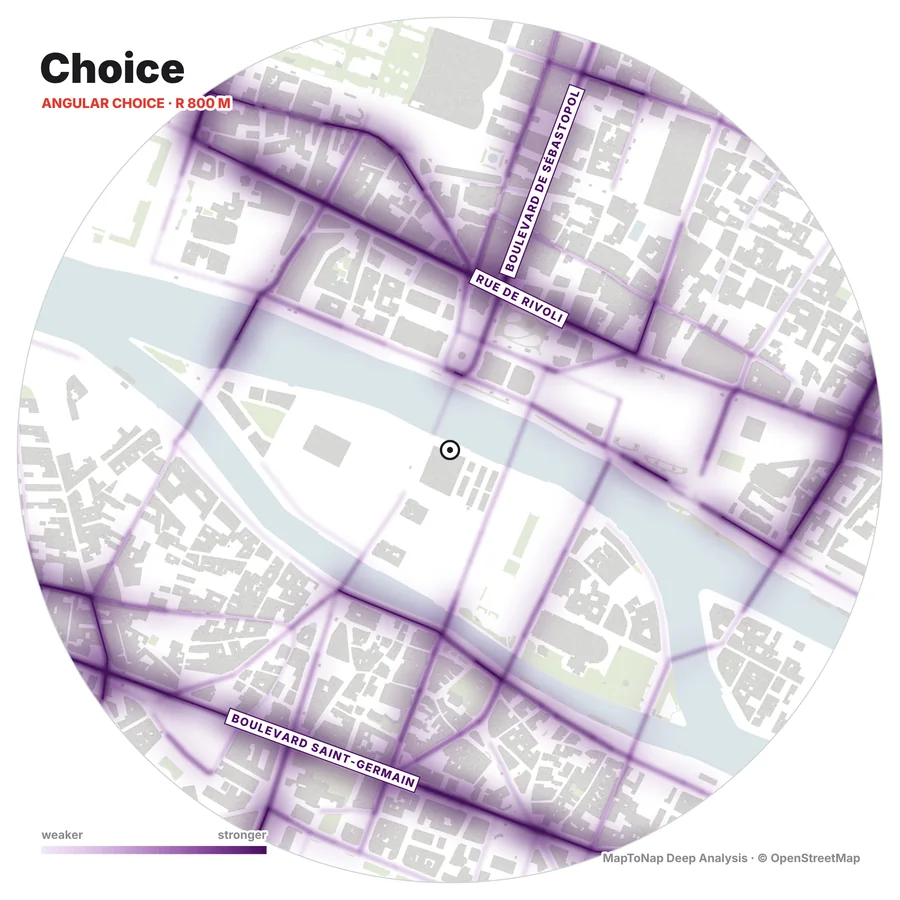
空间句法只看街道的几何关系,衡量每条街在周边路网里的位置。MapToNap 对真实街网做角度线段分析,画出两张图:整合度,从周边各处转弯最少、最容易到达的街道,通常也是人和店最多的地方;选择度,最多路线会经过的必经之路。半径可选 400、800 或 1200 m,几秒算完,不用自己画轴线图。
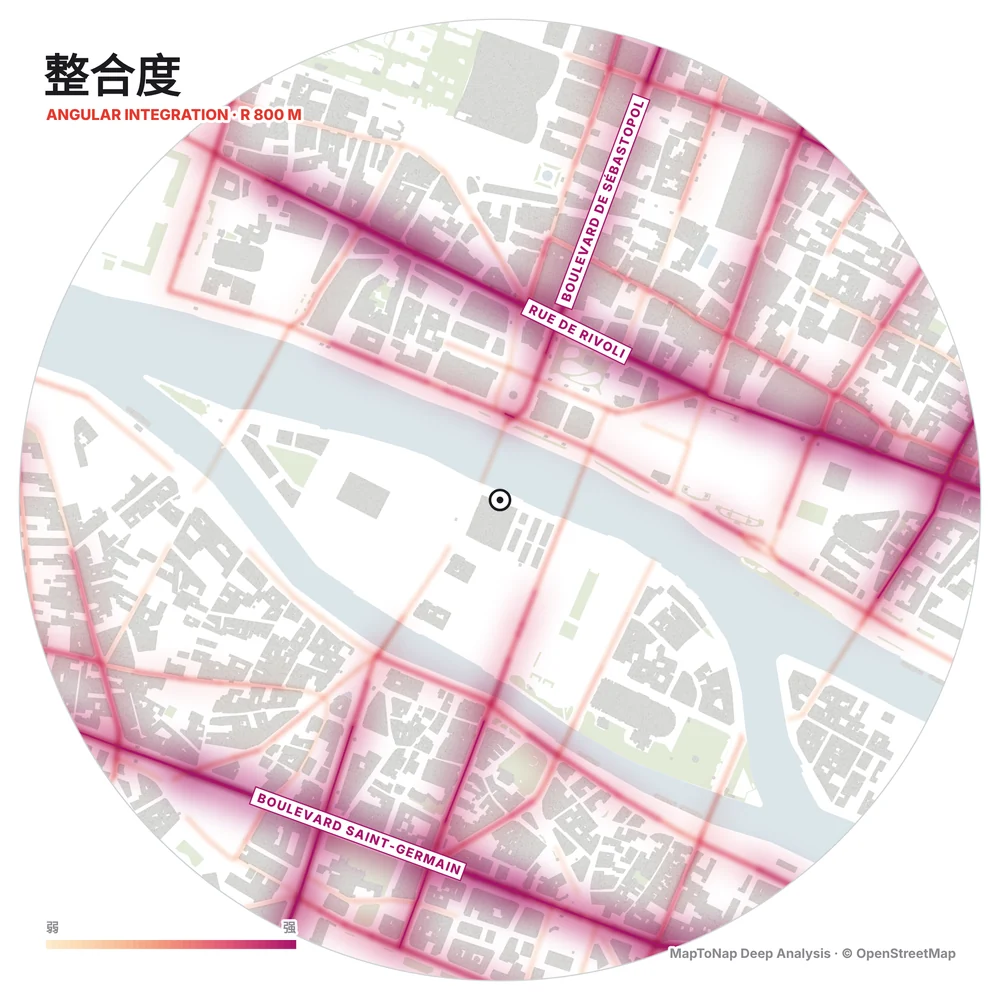
从半径内所有街道到这条街要转几次弯,越少越高。暖色光晕沿着连接最好的街道。
这条街出现在任意两条街之间最简单路线上的次数,也就是必经之路,用紫色表示。
点一条街就能看到它在全图中的排名,地图可存成最大 2400 px 的 PNG。
读取 1.5 km 内的街道,在路口之间切成线段;人行小路、内部道路和隧道不计入。
从一段走到下一段的代价是转弯角度(90° 算一步),半径沿街道量算。
按 Hillier、Yang、Turner(2012):NAIN = NC^1.2 / (TD + 2),NACH = log(CH + 1) / log(TD + 3)。
由伦敦大学学院的比尔·希列尔和朱利安·汉森发展出的一套理论和指标,把街道与空间的布局和人的移动联系起来,最常用的指标是整合度和选择度。
400 m 看步行尺度的街坊,800 m 看片区,1200 m 看更大的城市范围。
DepthmapX 是桌面软件,需要自己画或导入轴线图。MapToNap 直接读取 OpenStreetMap 街网,在浏览器里几秒算出整合度和选择度,适合做快速、统一的第一轮分析。
这是深度分析的功能,包含在 MapToNap Max 里;用巴黎示例可以免费试,不用注册。