スペースシンタックスとは?
UCL のビル・ヒリアーとジュリエンヌ・ハンソンが発展させた理論と指標で、街路や空間の配置と人の動きを結びつけます。代表的な指標がインテグレーションとチョイスです。
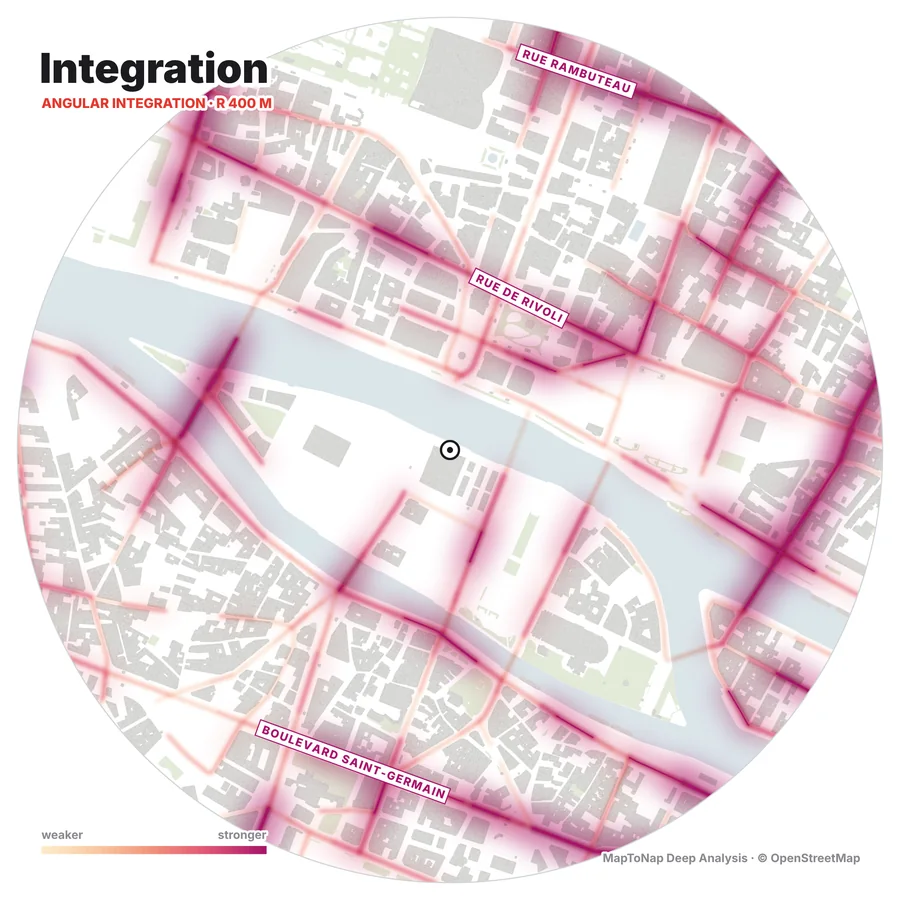
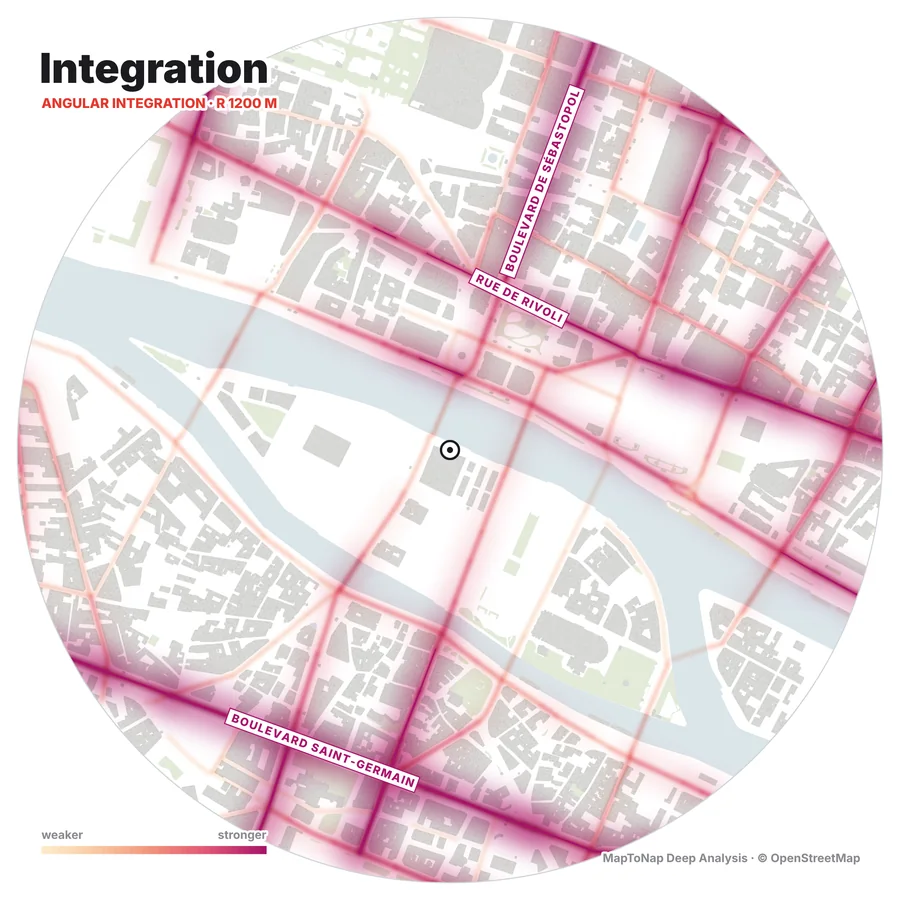
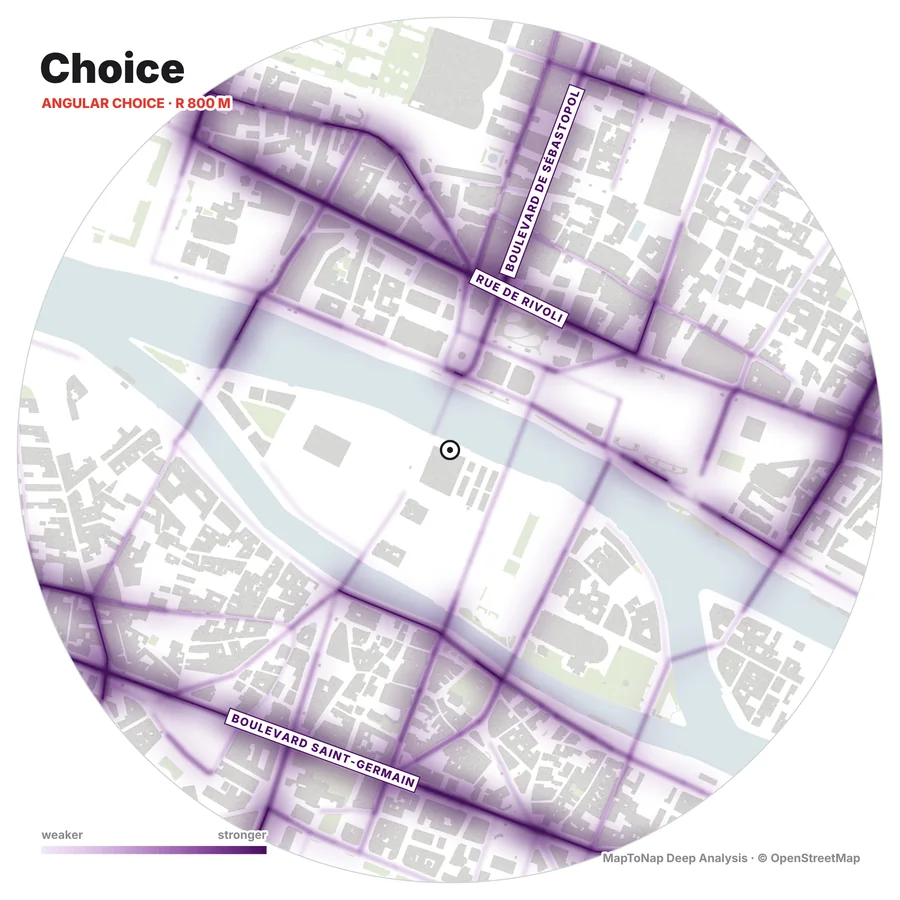
スペースシンタックスは、街路の幾何だけから、各街路が周囲のネットワークの中でどう位置づけられるかを測ります。MapToNap は実際の街路網のアンギュラー・セグメント分析を行い、2枚の図を描きます。インテグレーションは少ない曲がり角でどこからでも行きやすい街路で、人通りや店が集まりやすい場所。チョイスは多くの移動が通り抜ける経路です。半径は 400・800・1200 m、数秒で計算します。
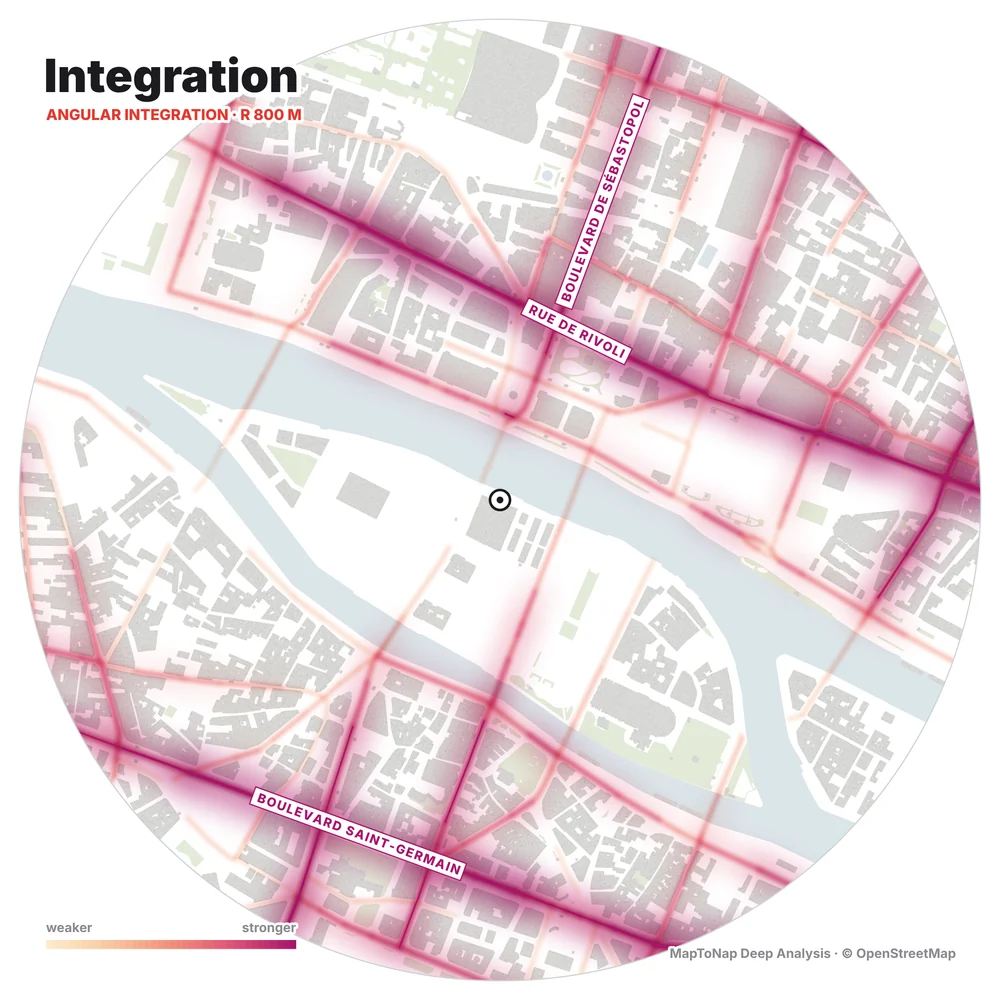
半径内のすべての街路から、少ない曲がり角で到達できるほど高くなります。暖色の光が、よくつながった街路をなぞります。
2本の街路を結ぶ最も単純な経路に、その街路が何回含まれるか。通過動線を紫で示します。
街路をタップすると、地図上の全街路の中での順位がわかります。最大 2400 px の PNG で保存できます。
MapToNap でポン・トー・シャンジュ周辺を計算。
地図データ © OpenStreetMap contributors(ODbL)。画像は MapToNap で生成した図面です。
1.5 km 以内の街路を交差点ごとのセグメントに分けます。歩道、サービス道路、トンネルは除外します。
次のセグメントへ移るコストは曲がる角度(90° で1ステップ)。半径は街路沿いに測ります。
Hillier・Yang・Turner(2012)にならい NAIN = NC^1.2 / (TD + 2)、NACH = log(CH + 1) / log(TD + 3)。
UCL のビル・ヒリアーとジュリエンヌ・ハンソンが発展させた理論と指標で、街路や空間の配置と人の動きを結びつけます。代表的な指標がインテグレーションとチョイスです。
400 m は歩行スケールの近隣、800 m は地区、1200 m はより広い都市を読みます。
DepthmapX は地図を描くか読み込んで解析するデスクトップソフトです。MapToNap は OpenStreetMap から街路網を読み、ブラウザで数秒で計算する、手早く一貫した最初の読み取りです。
Deep Analysis(MapToNap Max に含まれる)の機能です。パリのサンプルならアカウントなしで無料で試せます。